
今天常说的“倒车雷达”,最初解决的是驾驶员看不到保险杠近处障碍物的问题。随着控制器、转向执行机构、摄像头和制动系统加入,它已经从提示距离的舒适配置,演变成能够识别车位、辅助转向,甚至在低速危险时介入制动的驻车辅助系统。对维修来说,这段历史最重要的结论是:误报警不等于传感器本体已经损坏,而“没有声音”也不能只沿着蜂鸣器一条线排查。
历史背景
博世官方里程碑把超声波驻车辅助的节点放在1993年:后保险杠传感器发射超声波并接收回波,控制器依据传播时间估算距离,再用声音或视觉方式提醒驾驶员。博世1994年年报则记录,Parkpilot自1995年初开始作为原厂设备装在一款高端车型上。两个口径并不矛盾:前者描述技术里程碑,后者说明原厂量产应用。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
早期系统的价值在于补足近距离盲区,但超声波测量天生依赖回波。物体形状、表面材质、入射角度、空气状态以及传感器表面条件都会改变回波质量。因此,维修人员从一开始面对的就不是简单的“有障碍物或没有障碍物”,而是传感器、安装环境与控制逻辑共同形成的测量结果。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
技术发展过程
第一阶段是距离提醒。传感器按控制器的时序发射短脉冲,接收障碍物反射的回波,再把时间差换算成距离。系统功能相对单一,但传感器数量、布置角度和保险杠支架已经决定了覆盖范围与盲区。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
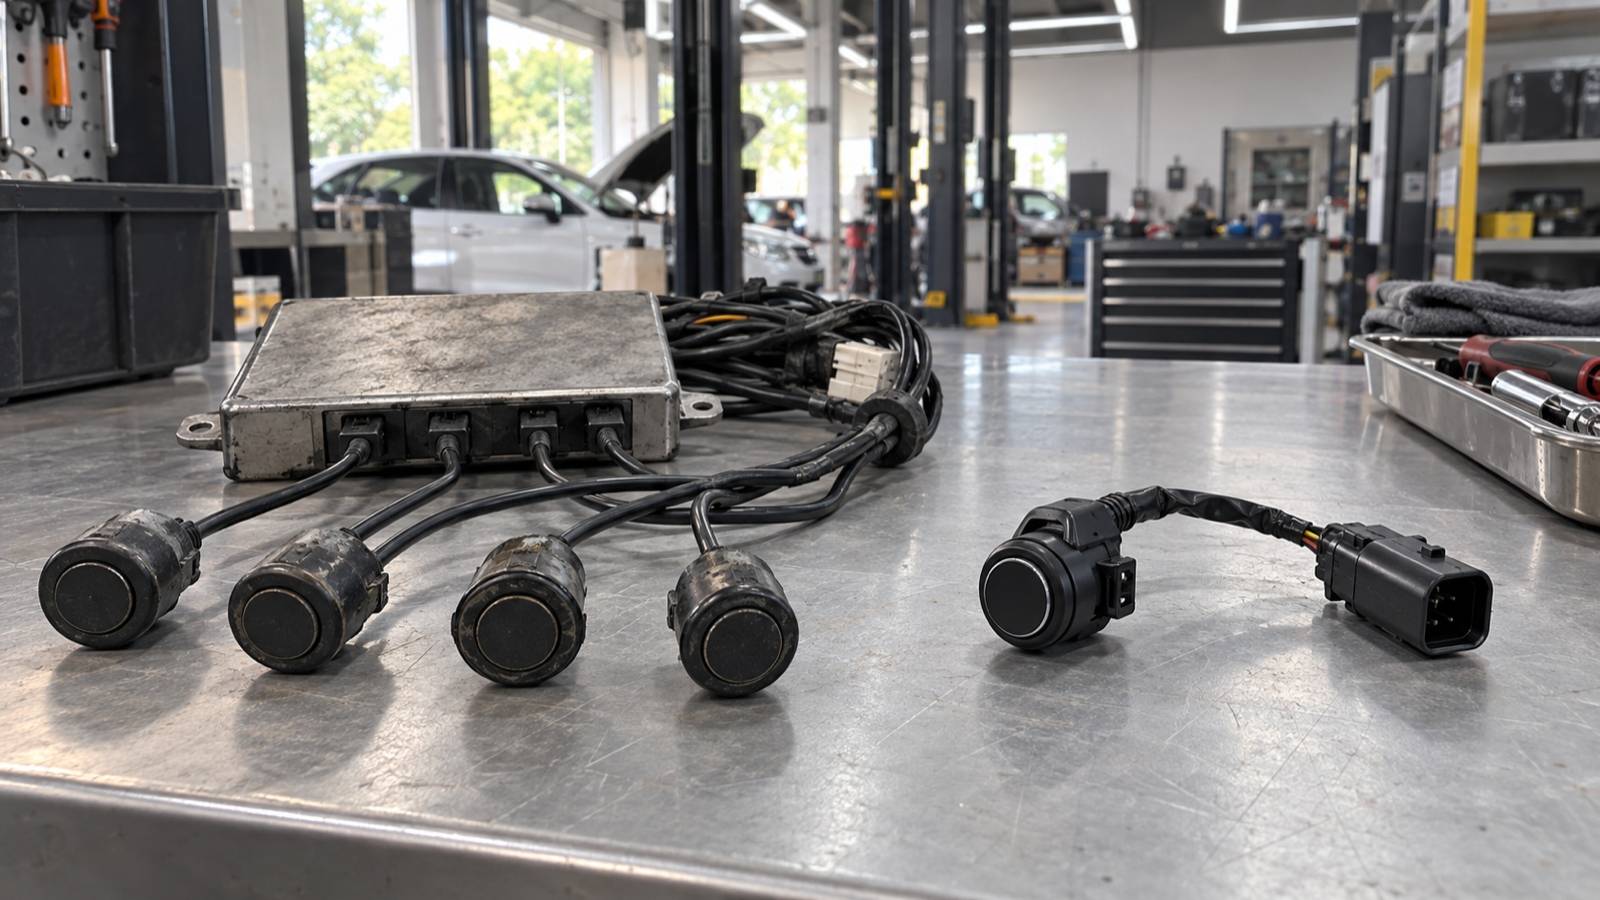
第二阶段把超声波数据用于寻找车位和控制横向运动。博世资料把2008年列为半自动超声波泊车辅助节点:车辆在低速经过车位时扫描空间,驾驶员仍控制油门和制动,系统接管转向。此时故障链从“传感器—控制器—提示器”扩展到转向、轮速、挡位和车身网络,任何一个必要条件不满足,都可能让自动泊车功能退出。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
第三阶段是多传感器融合。近距摄像头提供车位线、路缘和物体形状信息,超声波继续承担近距离测距,两类数据在控制单元内组合,支持环视、遥控泊车和低速碰撞缓解。博世当前资料给出的超声波传感器能力包括最长约5.5米探测范围以及近距离存在识别,但这些是产品平台能力,不能直接当作每一款量产车的维修限值。具体车型仍要以其维修资料和软件版本为准。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
关键变化点
- 从单向提醒变成闭环控制:系统不仅告诉驾驶员距离,还可能调用转向或制动执行机构。
- 从单一超声波变成环境融合:摄像头、轮速、转角和车辆网络数据共同影响功能可用性。
- 从独立控制器向域控制与软件功能演进:部分故障可能来自供电、通信、软件标定或网络条件,而不是传感器硬件。
- 从“能否探测”发展到“能否正确分类和响应”:现代系统更关注低矮物、行人、立柱等场景,但仍存在明确的物理边界。
变化越多,诊断越不能用敲击传感器听振动、互换零件等经验方法代替证据链。超声波传感器的外观、频率、通信方式和软件匹配可能不同,外形相同并不代表可以跨位置或跨车型替换。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
对现代维修的影响
现代维修首先要区分三类现象:固定位置持续误报警、整个系统不可用、只在特定天气或路面出现提示。宾利提交至NHTSA的技术资料列出水、冰雪、蒸汽、路面坡度、植被、其他超声源和突出牌照架等外部条件;这说明环境回波必须先于换件被排除。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
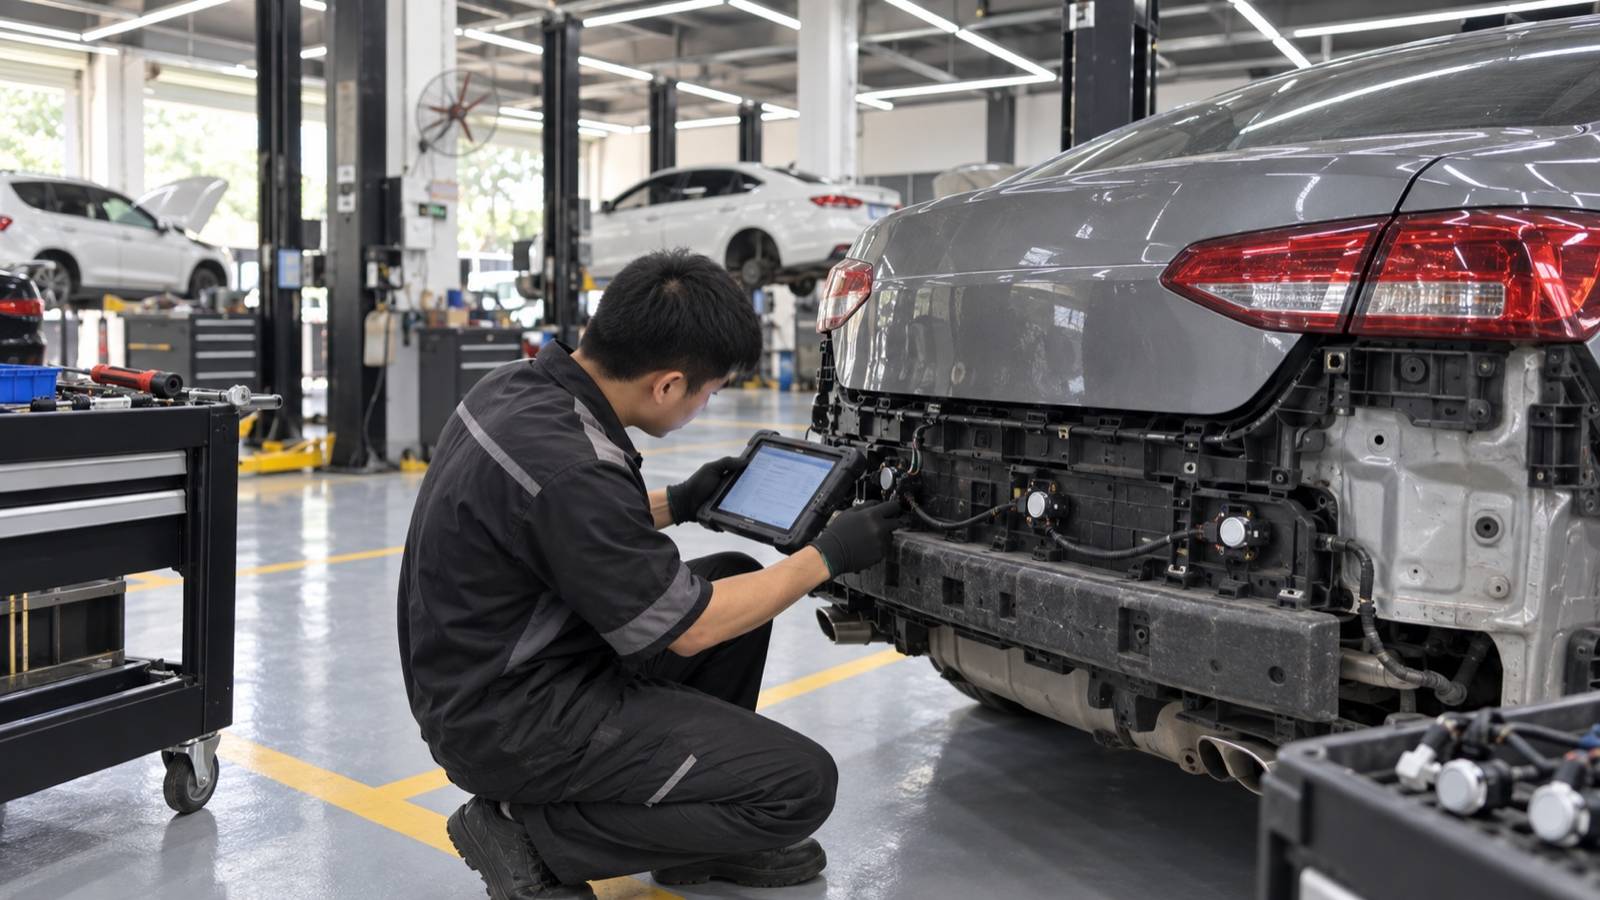
其次要检查保险杠维修历史。喷漆过厚、漆雾覆盖、传感器支架变形、安装方向错误或传感器与保险杠间隙不正确,都可能改变振动与发射角。若报码指向开路、对地短路或无信号,还要检查供电、搭铁、插头和保险杠线束。奥迪技术通告记录过前保险杠线束与支架摩擦导致驻车传感器报码的案例;马自达资料也记录过连接器进水、端子腐蚀以及控制软件误判。报码描述的是系统发现的异常,不自动等于报码名称中的零件失效。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
最后才是部件确认与维修后验证。更换传感器后,应按车型要求确认零件号、安装位置、设码或学习条件,再用实际障碍物测试覆盖区域。如果车辆把泊车数据用于自动转向或低速制动,还要确认相关控制单元无通信故障,功能退出条件已经解除。维修完成的标准是功能在规定场景下恢复,而不是只把故障码清掉。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
群辉维修观点
我们更愿意把驻车辅助故障按“环境—安装—电路—通信—软件—部件”排序。先清洁传感器表面并复现故障,再观察报码状态和实时数据;有拆装喷漆历史时,重点检查支架、漆层和线束走向;多个传感器同时异常时,优先怀疑公共供电、搭铁、总线或控制单元。先判断故障属于测量条件还是系统链路,才能避免无效换件。文章源自群辉宜养车-https://www.car-repair.top/archives/57951
同时要保留系统边界。超声波可能对细杆、吸声材料、倾斜表面或极低障碍物反应不稳定,摄像头也受污渍和光照影响。维修后的验证应该使用不同距离、不同方向的稳定目标,并结合原厂步骤完成,不能把一次蜂鸣正常当成全系统合格。
总结
博世Parkpilot的演变,是汽车电子从单一提醒走向多传感器融合和执行控制的缩影。它改变了维修逻辑:面对误报警、无提示或自动泊车退出,应从回波环境、保险杠安装、线束供电、网络报码、软件状态到传感器本体逐层验证。现代驻车辅助维修的核心不是先找一个可替换的传感器,而是证明异常发生在测量链的哪一段。
资料来源
- Bosch Mobility:Mobility innovations(1993 Park pilot、2008半自动泊车等里程碑)
- Bosch Annual Report 1994(Parkpilot原厂应用记录)
- Bosch Mobility:Ultrasonic sensor(工作原理与当前能力)
- Bosch Mobility:Sensor data fusion(超声波与近距摄像头融合)
- Bentley Technical Product Information 2059392/4(外部条件、漆雾与误报警)
- Audi TSB 97-21-80(保险杠线束磨损与驻车传感器报码)
- Mazda TSB 15-002/22(连接器进水与超声波传感器报码)
- Mazda TSB 09-014/20修订(驻车辅助软件误判与重编程)
宝马 N20 到 B48 发动机演变史:从高效涡轮化到模块化维修逻辑
博世 共轨柴油喷射技术演变史:为什么现代维修必须先看压力建立与回油量
奔驰 M274 发动机演变史:从 M271 到小排量涡轮直喷维修逻辑
奥迪 AVS 可变气门升程技术演变史:为什么现代维修必须区分电控切换、机械卡滞与正时偏差
奔驰 9G-Tronic 变速箱演变史:为什么九速自动变速箱维修更重视数据复核
奥迪 Multitronic CVT 技术演变史:为什么现代维修必须同时判断离合器、油液与液压控制